158
v6l
2016/10/31

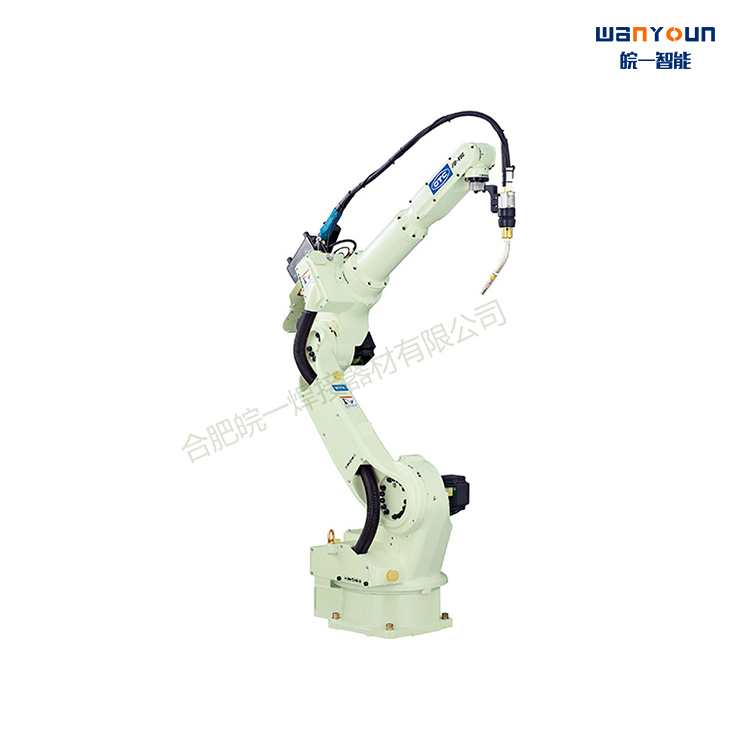
FD-V6L
P点动作范围达到2006mm;
能够适用于范围比较大的作业;
长臂结构,作业效率更高。
机器人参数
| 型号 | FD-V6L | |
| 轴数 | 6轴 | |
| 负载 | 6kg | |
| 重复定位精度 | ±0.08mm | |
| 驱动容量 | 5000w | |
| 动作范围 | 基本轴J1 | ±170°(±50°) |
|
|
基本轴J2 | ﹣155°~﹢100° |
|
|
基本轴J3 | ﹣170°~﹢260° |
|
|
手臂轴J4 | ±180° |
|
|
手臂轴J5 | ﹣50°~﹢230° |
|
|
手臂轴J6 | ±360° |
| 最大速度 | 基本轴J1 | 3.40rad/s{195°/s}(3.05rad/s{175°/s}) |
|
|
基本轴J2 | 3.49rad/s{210°/s} |
|
|
基本轴J3 | 3.49rad/s{210°/s} |
|
|
基本轴J4 | 7.33rad/s{420°/s} |
|
|
基本轴J5 | 7.33rad/s{420°/s} |
|
|
基本轴J6 | 10.82rad/s{600°/s} |
| 荷载能力 | 允许扭矩J4 | 11.8N·m |
|
|
允许扭矩J5 | 9.8N·m |
|
|
允许扭矩J6 | 5.9N·m |
|
|
允许惯性矩J4 | 0.30kg·m² |
|
|
允许惯性矩J5 | 0.25kg·m² |
|
|
允许惯性矩J6 | 0.06kg·m² |
| 机器人动作范围截面面积 | 7.48m²x340° | |
| 周围温度·湿度 | 0~45℃,20~80%RH(无冷凝) | |
| 本体重量 | 273kg | |
| 第3轴可载能力 | 20kg | |
| 安装方式 | 地面/侧挂/吊装 | |
| 主要应用 | 能应用于激光混合焊、电弧焊、热喷涂、点焊、涂胶、搬运等多种用途, | |
| 对应生产加工中各种需求。 | ||
OTC机器人指由操作机(机械本体)、控制器、伺服驱动系统和传感装置构成的一种仿人操作、自动控制、可重复编程、能在三维空间完成各种作业的光机电一体化生产设备,特别适合于多品种、变批量的弹性制造系统。
一个工业机器人可以仅包括一个感觉与动作之间的连结,而且这个连结不是由人手动操控的。机器人的动作也许是电动机或是驱动器(也称效应器)移动一只手臂,张开或关闭一个夹子的动作。此种直接而详尽的控制跟回馈也许是由在外部或是嵌入式的电子计算机或是微控制器上运行的程式提供。根据这个定义,所有的自动装置都算机器人。
OTC机器人可直接接受人类指令,也可以执行预先编排的程序,也可以根据以人工智能技术制定的原则纲领行动。
OTC焊接机器人是工业机器人的常见类型,常用于汽车制造机械流水线的规模化制造中,汽车车身和其他采用焊接工艺的部件的焊接。
一个工业机器人可以仅包括一个感觉与动作之间的连结,而且这个连结不是由人手动操控的。机器人的动作也许是电动机或是驱动器(也称效应器)移动一只手臂,张开或关闭一个夹子的动作。此种直接而详尽的控制跟回馈也许是由在外部或是嵌入式的电子计算机或是微控制器上运行的程式提供。根据这个定义,所有的自动装置都算机器人。
OTC机器人可直接接受人类指令,也可以执行预先编排的程序,也可以根据以人工智能技术制定的原则纲领行动。
OTC焊接机器人是工业机器人的常见类型,常用于汽车制造机械流水线的规模化制造中,汽车车身和其他采用焊接工艺的部件的焊接。

合肥皖一焊接器材有限公司 版权所有 皖ICP备13017092号-1 免责声明